원익로보틱스, 모바일 휴머노이드 개발 착수
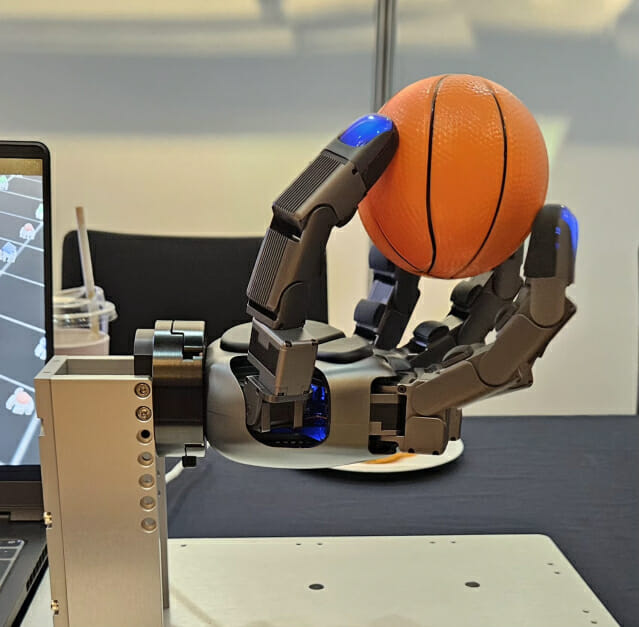
원익로보틱스가 모바일(이동형) 휴머노이 개발에 착수했다. 모바일 휴머노이드는 바퀴 기반 주행 플랫폼 위에 사람 형태의 상반신을 결합한 로봇이다. 김민철 원익로보틱스 전무는 15일 서울 강남 조선팰리스에서 열린 '첨단센서포럼'에서 "최근 들어서 모바일 휴머노이드가 산업 현장에서 많은 각광을 받고 있다"며 "내부적으로 세미 휴머노이드에 대한 개발 계획을 갖고 있다"고 말했다. 이어 포럼 종료 후 기자와 만나 "휴머노이드를 자체적으로 만들고 있는 국내 주요 대기업과 협력해 이미 모바일 휴머노이드를 개발 중"이라며 "물류 작업을 위한 개념검증(PoC)용으로 만들고 있다"고 설명했다. 김 전무는 이족 보행 휴머노이드가 아닌 이동형 휴머노이드 개발에 집중하는 이유로 배터리를 지목했다. 이족 보행 로봇은 직립만으로 상당한 배터리가 소모돼 오랜 기간 작업을 하는 데 불리하다는 설명이다. 그러면서 그는 "모바일 휴머노이드 개발을 위한 파트너사를 찾고 있다"고 덧붙였다. 원익로보틱스는 모바일 휴머노이드 개발에 필요한 상당 역량을 이미 축적한 상황이다. 로봇 손(핸즈)과 하반신에 해당하는 자율주행로봇(AMR)을 자체 개발하고 있다. 이날 원익로보틱스는 행사장에서 이달 출시한 다관절 로봇핸드 신제품 '알레그로 핸드(Allegro Hand) V6 F'(이하 V6 F)를 선보였다. 이번 신제품은 5지(다섯 손가락) 모델이다. 이전 모델 대비 손가락 하나가 늘었다. 또한 전작 대비 전체 크기를 20% 이상 줄였다. 소형화된 크기는 휴머노이드에 탑재할 경우 사람이 사용하는 도구와 작업환경에 적용하기 쉬운 장점이 있다. 이에 따라 크기와 형태가 다른 물체를 감싸 쥐거나 자세를 바꿔 잡는 작업에 대응하기 쉬워지고, 사람 손을 기준으로 구성된 원격조작·모방학습 환경에도 보다 자연스럽게 적용할 수 있다. 김 전무는 이어 "메타가 만든 비전 기반 촉각 센서를 우리 로봇 손 제품에 결합하는 작업을 했었다"며 "최근 진행이 멈춰 있는 상태인데, 우리가 공격적으로 먼저 나서 이 센서(메타가 만든)를 탑재한 V6 V 제품을 오는 10월에 출시할 계획"이라고 말했다. 메타가 개발한 촉각 센서는 비전을 통해 표면의 질감 변형을 이미지 데이터로 얻는 원리다. 또한 김 전무는 로봇 손 개발에 있어 가장 중요한 요소로 내구성을 지목했다. 그는 "로봇 손에서 핵심이 내구성"이라며 "내구성을 확보하기 위해선 고신뢰성 액추에이터와 뛰어난 촉각 센서가 중요하다"고 강조했다. 액추에이터는 로봇에서 전기 신호를 실제 물리적 움직임(회전·직선 운동)으로 바꿔주는 구동 장치다. 업계에서는 긴 시간동안 반복 작업에도 망가지지 않는 액추에이터 개발을 휴머노이드 상용화의 난제로 꼽는다. 김 전무는 "사람이 안 다치는 이유는 피부"라며 "피부가 보호해주기 때문이 아니라 피부가 센싱을 해서 물체와 맞닿는 부위가 과도한 힘을 안 주게 해주기 때문"이라고 설명했다.