• ZDNet USA
  • ZDNet China
  • ZDNet Japan
  • English
  • 지디넷 웨비나
뉴스
  • 최신뉴스
  • 방송/통신
  • 컴퓨팅
  • 홈&모바일
  • 인터넷
  • 반도체/디스플레이
  • 카테크
  • 헬스케어
  • 게임
  • 중기&스타트업
  • 유통
  • 금융
  • 과학
  • 디지털경제
  • 취업/HR/교육
  • 생활/문화
  • 인사•부음
  • 글로벌뉴스
  • AI의 눈
ZDPick
국감2026
인공지능
IT'sight
칼럼•연재
포토•영상

ZDNet 검색 페이지

'EPFL'통합검색 결과 입니다. (2건)

  • 태그
    • 제목
    • 제목 + 내용
    • 작성자
    • 태그
  • 기간
    • 3개월
    • 1년
    • 1년 이전

모터 없이 음파로 나는 초소형 로봇 나왔다

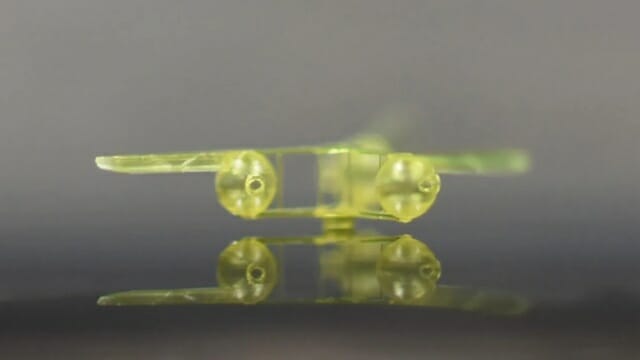
음파를 이용해 비행하고 공중에 떠다니며 스스로 방향까지 조절하는 초소형 로봇이 개발됐다고 과학 전문 매체 라이브사이언스가 최근 보도했다. 이 로봇은 모터 없이 소리의 힘인 '음파'만으로 작동한다. 적절한 주파수의 음파를 가하면 구조 내부에 들어앉은 속이 빈 공간들이 공명하면서 공기 흐름을 만들어내고, 이를 통해 추진력이 생기는 원리다. 연구진은 지난달 12일 국제 학술지 '사이언스 어드밴시스'에 해당 논문을 발표했다. 19세기 음정 조율 원리를 소형화 이 기술의 핵심은 '헬름홀츠 공명(Helmholtz resonance)' 현상이다. 1856년 독일 물리학자 헤르만 폰 헬름홀츠가 악기 조율 도구를 연구하던 중 발견한 원리로, 닫힌 공간 내부에서 공기나 유체가 특정 주파수로 진동하며 소리나 압력을 내는 현상을 말한다. 논문 공동 저자인 셀만 사카르 스위스 로잔 연방 공과대(EPFL) 기계공학과 교수는 "악기에서 발생하는 공명 현상은 압력이 낮아 힘이 약하다"라며 "하지만 내부 압력을 대폭 높일 수 있다면 강력한 분사력을 얻을 수 있어 기계를 움직이는 동력으로 활용이 가능해진다"고 설명했다. 연구팀은 헬름홀츠 공명기의 크기를 줄이면 작동에 필요한 주파수가 초음파 영역으로 올라간다는 점에 주목했다. 초음파는 사람이 들을 수 없을 만큼 고주파인 데다, 정밀하게 초점을 모으기가 훨씬 쉽다. 사카르 교수는 "만약 동일한 힘을 내기 위해 더 큰 공명기를 썼다면 사람이 들을 수 있는 가청 음역대의 소리가 발생해 불쾌감을 유발하고 인체에도 해를 끼쳤을 것"이라고 덧붙였다. 연구진은 '이광자 3D 프린팅(two-photon printing)'이라는 초정밀 기술을 활용해 헬름홀츠의 방정식에 기반한 속이 빈 구조물을 구현했다. 이후 실험과 컴퓨터 시뮬레이션을 통해 이 구조가 이론대로 추진력을 만들어내는 것을 확인했다. 보트부터 초소형 헬리콥터까지 연구진은 각기 다른 주파수와 방향에 맞춰진 공명기 여러 개를 탑재한 약 5㎝ 크기의 소형 보트를 제작했다. 외부 스피커로 음높이를 바꾸는 것만으로 보트를 좌회전·우회전 시키거나 직진 조종하는 데 성공했다. 나아가 지름 1㎜ 수준의 '마이크로 비행체'도 구현했다. 어떤 모델은 로켓처럼 아래쪽으로 공기를 뿜어내 추력을 얻고, 다른 모델은 음파의 힘으로 날개를 회전시켜 헬리콥터처럼 날아오르는 방식을 채택했다. 사카르 교수는 이 기술이 기존 모터 방식보다 극단적인 초소형화에 유리하다고 강조했다. 기존 모터는 자석, 코일, 회전축 같은 물리 부품 탓에 크기를 줄이는 데 '근본적 한계'가 있지만, 공명기는 잘 계산된 '속이 빈 공간' 자체여서 한계 없이 축소할 수 있다는 설명이다. 연구진은 이 원리를 응용하면 물체에 직접 닿지 않고도 공중에서 부품을 정밀하게 회전•조작하거나, 특정 주파수에 반응해 모양이 변하는 유연한 소재를 만들 수 있을 것으로 기대하고 있다. 이는 향후 심장 스텐트 삽입 등 다양한 첨단 생의학 분야에 적용될 전망이다.

2026.09.07 13:45이정현 미디어연구소

[영상] 로봇 손, 팔에서 분리돼 혼자 기어가네…"물체 3개 동시 회수"

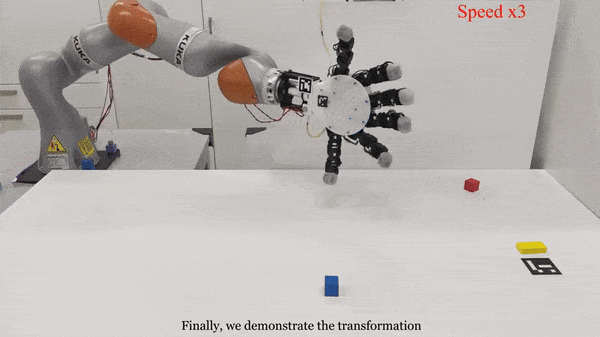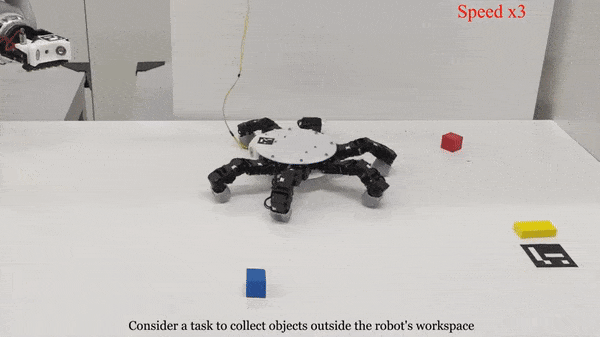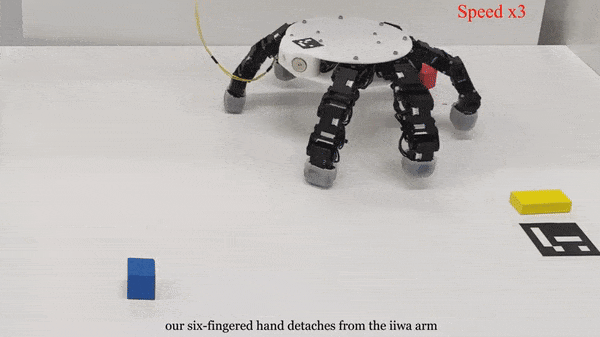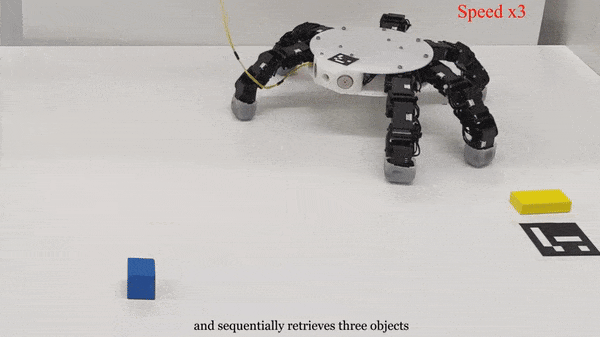
스위스 로잔연방공대(EPFL) 연구진이 로봇 팔에서 분리돼 독자적으로 이동하며 물체를 집을 수 있는 분리형 로봇 손을 개발했다고 라이브사이언스 등 외신들이 최근 보도했다. 해당 연구 결과는 지난 20일(현지시간) 국제학술지 '네이처 커뮤니케이션'에 실렸다. 이 로봇 손은 로봇 팔에 자석으로 부착돼 작동할 수도 있으나 필요할 경우 스스로 이동해 물체를 집은 뒤 다시 로봇 팔로 돌아와 결합할 수 있다. 연구진은 이 로봇 손이 여러 개의 손가락을 장착할 수 있으며, 손가락이 양방향으로 구부러져 다양한 방향에서 물체를 안정적으로 잡을 수 있다고 설명했다. 로봇 손 디자인은 자연계 생물에서 착안했다. 연구진은 문어가 바닷속에서 이동하며 조개껍데기를 열거나, 사마귀가 앞발을 이용해 움직이고 먹이를 포획하는 방식에서 아이디어를 얻어 로봇 손을 설계했다고 밝혔다. 연구진은 이 로봇 손이 산업 현장이나 탐사 환경, 재난 지역처럼 사람이 직접 접근하기 어려운 좁고 위험한 공간에서 물체를 꺼내야 하는 상황에 특히 유용할 것으로 기대했다. 이번 연구의 공동 저자인 EPFL 공과대학 학습 알고리즘·시스템 연구소 소장 오드 빌라드는 “가구 밑이나 선반 뒤에 있는 물건을 꺼내려 하거나, 병을 들고 과자를 집는 것처럼 여러 작업을 동시에 수행하려 할 때 인간 손의 한계를 쉽게 알 수 있다”고 말했다. 연구진은 인간의 손이 도구 제작, 음식 준비, 주거지 건설 등 인류 생존에 필수적이었지만, 비대칭적인 엄지 구조와 손이 팔에 영구적으로 붙어 있다는 점 등 생물학적 한계로 인해 특정 상황에서는 효율이 떨어질 수 있다고 분석했다. 실험에서 로봇 손은 기본적인 쥐기 동작 뿐 아니라 사람에게는 어려운 정교한 손재주도 구현했다. 연구진은 여러 물체를 동시에 잡거나, 엄지와 검지를 사용하지 않고도 물체를 집는 동작 등을 시연했다. 실제로 이 로봇 손은 최대 3개의 물체를 동시에 잡을 수 있으며, 물건을 등에 싣고 바닥을 기어 다니는 것도 가능하다. 각 손가락은 소형 전기 모터로 구동되며 가벼운 3D 프린팅 관절로 연결돼 사람 손가락처럼 구부리고 펼칠 수 있다. 다만 사람 손과 달리 관절이 앞뒤로 모두 굽혀지는 구조여서 손목을 회전시키지 않고도 다양한 방향으로 물체를 집을 수 있다는 점이 특징이다. 손가락 끝에는 마찰력을 높이기 위한 부드러운 실리콘 층이 덧대어져 있어 물체를 더 단단히 잡고 이동 중 접지력도 유지할 수 있도록 설계됐다. 연구진은 “잡을 수 있는 물체의 개수에는 사실상 제한이 없으며, 더 많은 물체를 다루고 싶다면 손가락을 추가하면 된다”고 설명했다. 연구팀은 향후 이 기술이 인간의 의수 개발이나 신체 능력 확장(사지 증강) 분야에도 적용될 수 있을 것으로 보고 있다.
2026.01.24 12:51이정현 미디어연구소

  Prev 1 Next  

지금 뜨는 기사

이시각 헤드라인

중국 손잡는 유럽車…뒤집힌 자동차 기술 주도권

"지디·조앤프렌즈 꽃길만 걸어요"...IPX-피마원 첫 팝업 가보니

'4분기 스마트폰 감산' 삼성전자, PCB 원재료 수급 차질

독파모 수학 시험지 부실 지적…NIA "외부 검증 마쳐"

ZDNet Power Center

Connect with us

ZDNET Korea is operated by Money Today Group under license from Ziff Davis. Global family site >>    CNET.com | ZDNet.com
  • 회사소개
  • 광고문의
  • DB마케팅문의
  • 제휴문의
  • 개인정보취급방침
  • 이용약관
  • 청소년 보호정책
  • 회사명 : (주)메가뉴스
  • 제호 : 지디넷코리아
  • 등록번호 : 서울아00665
  • 등록연월일 : 2008년 9월 23일
  • 사업자 등록번호 : 220-8-44355
  • 주호 : 서울시 마포구 양화로111 지은빌딩 3층
  • 대표전화 : (02)330-0100
  • 발행인 : 김경묵
  • 편집인 : 김태진
  • 개인정보관리 책임자·청소년보호책입자 : 김익현
  • COPYRIGHT © ZDNETKOREA ALL RIGHTS RESERVED.