ETRI, 실내 자율탐사 AI 알고리즘으로 국제대회 1위
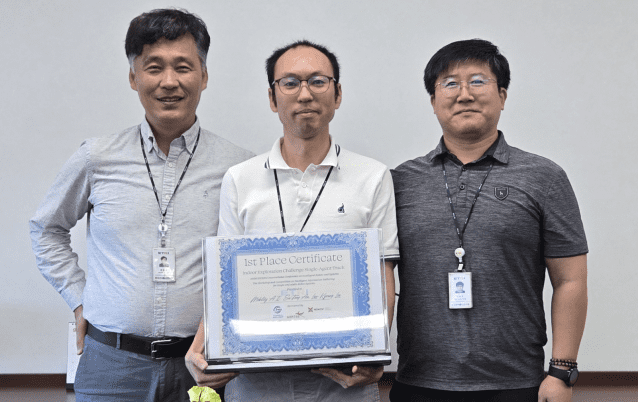
한국전자통신연구원(ETRI)은 지난 9월 말 미국 피츠버그에서 열린 세계적 로봇 학술대회 'IROS 2026'연계 실내 자율탐사 경진대회에서 단일 로봇(Single-agent) 부문 1위를 차지했다고 밝혔다. 이 대회는 IROS 2026 '지능형 정보수집을 위한 단일·다중 로봇 시스템 워크숍'과 연계해 열린 국제 경진대회다. 미국 브리검영대학교(BYU)와 카네기멜런대학교(CMU), 싱가포르 난양공과대학교(NTU)와 싱가포르국립대학교(NUS) 연구진이 공동 주최했다. ETRI에서는 안수용 책임연구원과 이래경 실장이 단일로봇 부문에 'ETRI 모빌리티AI'팀으로 참가했다. 실내 자율탐사 경진대회는 로봇이 사전 숙지되지 않은 공간을 스스로 탐사하면서 제한된 시간 안에 얼마나 많은 공간 정보를 확보해 기지로 전달하는지를 겨룬다. ETRI팀은 탐사한 정보가 실제 기지까지 전달된 비율인 '기지 정보 확보율'을 기준으로 40.26%를 기록, 1위에 올랐다. 안수용 책임연구원은 "최종 순위에 오른 10개 팀 가운데 종합점수는 물론 소형·대형 지도 그룹에서도 가장 높은 점수를 받았다"며 "로봇이 탐사할 위치와 기지로 돌아올 시점을 스스로 판단하는 자율탐사 알고리즘이 1위 비결"이라고 말했다. ETRI 참가팀은 이번 대회에서 실제 이동거리와 새롭게 확보할 수 있는 정보량을 함께 고려해 탐사 효율이 높은 지역을 우선 선택하도록 했다. 또한 남은 탐사 시간과 기지까지 귀환 경로를 계산해 복귀 가능한 범위에서 최대한 탐사를 지속한 뒤 기지로 돌아오도록 귀환 시점을 최적화했다. 이 알고리즘은 별도 학습 데이터나 사전학습 인공지능 모델 없이 작동, 사전에 학습하지 않은 새로운 공간에서도 적용할 수 있도록 설계한 것이 장점이다. 변우진 ETRI 대경권연구본부장은 "사전 지도를 충분히 확보하기 어려운 물류창고, 산업시설, 지하공간, 대형 건축물, 재난 현장 등에 활용될 것으로 기대된다"며 "특히 통신 연결이 불안정한 환경에서도 로봇이 스스로 탐사 경로와 귀환 시점을 판단해 확보한 정보를 기지로 전달하는 자율탐사 기술로 활용 가능성이 높다"고 말했다. ETRI는 이번 성과를 바탕으로 미지 환경 자율탐사와 자율주행, 환경 인식 및 경로계획 기술을 고도화하는 등 실제 모바일 로봇을 활용한 현장 적용 연구를 확대할 계획이다.