왓츠랩 "사람 손동작 데이터, 모든 로봇에 사용"
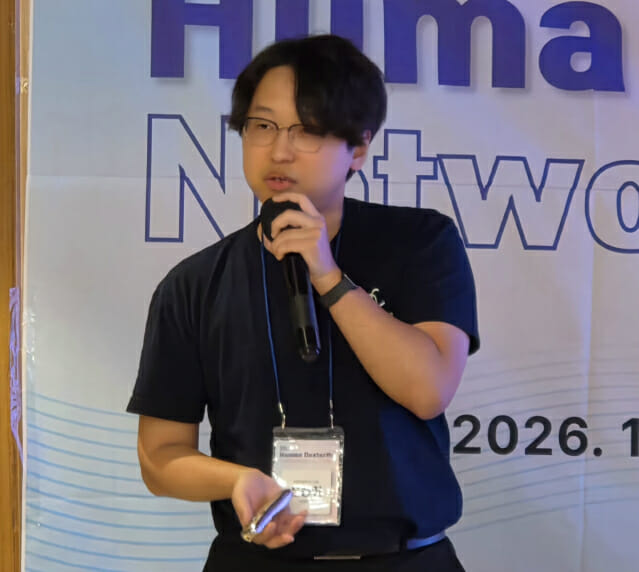
왓츠랩이 사람 손 동작을 직접 데이터화해 모든 로봇에 적용할 수 있는 기술을 소개했다. 범용 데이터를 빠르게 확보해 휴머노이드 로봇 개발 병목을 푼다는 포부다. 16일 서울 강남구에서 열린 '휴먼 덱스터리티 네트워킹 데이'에서 심동현 왓츠랩 대표는 "기존 원격 조작(텔레오퍼레이션) 방식은 로봇 하드웨어를 바꿀 때마다 데이터를 다시 수집해야 하는 한계가 있다"며 "자사 '에어 글로브 아트라스'는 '사람 시연' 방식으로 데이터를 모아 이런 문제가 없다"고 밝혔다. 현재 휴머노이드 업계는 주로 텔레오퍼레이션 방식으로 손 동작 데이터를 수집한다. 사람이 모션 캡처 글로브를 착용하고 움직이면 로봇이 이를 그대로 따라 하고, 카메라가 로봇 움직임을 촬영해 기록하는 방식이다. 모션 캡처 글로브는 손가락 마디와 손등에 센서를 달아 착용자 손동작을 실시간 측정하고 디지털 데이터로 바꾸는 장치다. 카메라가 사람 손 대신 로봇 팔을 촬영하는 이유는 학습 데이터를 실제 작업 환경과 일치시키기 위해서다. 학습을 마친 로봇은 카메라로 자기 팔과 물체를 보며 다음 동작을 판단한다. 학습 영상에 사람 손만 담겼다면 로봇은 실전에서 처음 보는 자기 팔 앞에서 제대로 판단하지 못한다. 이렇게 모은 데이터는 촬영에 쓰인 로봇 팔에 맞춰져 있다. 같은 작업이라도 로봇 기종이 바뀌면 새 로봇으로 데이터를 처음부터 다시 모아야 하는 이유다. 업계에서는 이를 데이터를 빠르게 확보하는 데 걸림돌로 지목한다. 왓츠랩은 '크로싱 임바디드먼트(사람 시연)' 기술로 한계를 극복했다. 에어 글로브 아트라스를 낀 사람의 손 동작을 촬영해 특정 하드웨어에 종속되지 않는 범용 데이터로 변환하는 기술이다. 에어 글로브 아트라스는 사람 시연 방식과 텔레오퍼레이션 방식을 모두 지원한다. 왓츠랩 관계자는 "크로싱 임바디드먼트 방식은 정밀도가 다소 낮지만 범용 데이터를 빠르게 확보해 원하는 로봇에 즉시 적용할 수 있다"며 "여기에 텔레오퍼레이션 데이터를 일부 결합하면 정밀도가 대폭 높아진다"고 설명했다. 데이터 수집 정확도를 높이기 위해 관성측정장치(IMU) 기반 추적 기술도 적용했다. 기존 모션 캡처 글로브는 주로 전자기장(EMF) 방식을 사용한다. 손등 송신기가 만든 자기장을 손가락 끝 수신 코일이 감지해 3차원 위치를 역산하는 원리다. 하지만 주변에 금속이 있으면 자기장이 왜곡돼 정확도가 떨어진다. 금속으로 이뤄진 로봇 곁에서 데이터를 모을 때 이는 약점이 된다. 심 대표는 "에어 글로브 아트라스는 IMU 기술을 사용해 금속이 주변에 있어도 아무런 문제가 없다"고 강조했다. IMU는 스마트폰이 기울기와 회전을 알아채는 데 쓰는 것과 같은 원리다. 가속도계가 속도 변화를 측정하고, 자이로스코프가 회전 속도를 잰다. 왓츠랩은 내년 상반기 촉각 센서를 결합한 차세대 글로브를 출시한다. 송혜원 왓츠랩 기술이사는 "고객사들의 촉각 데이터 수요가 높다"며 "내구성이 뛰어난 자체 개발 촉각 센서를 신제품에 적용할 계획"이라고 말했다.