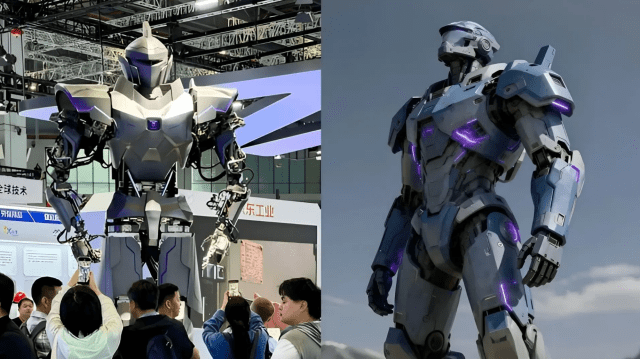
"500㎏ 짐도 번쩍"…4m 초대형 휴머노이드 로봇 등장
중국 로봇 개발사가 산업 현장의 고강도 작업을 수행하도록 설계된 고성능 휴머노이드 로봇을 공개했다고 과학 전문 매체 인터레스팅엔지니어링이 14일(현지시간) 보도했다. 네오드라다이내믹스 로보틱스(NeodraDynamics Robotics)가 개발한 '네오1'이라는 이름의 이 로봇은 높이가 약 4m에 달한다. 유압 액추에이터와 전기 구동 장치를 결합한 하이브리드 구조를 적용해 강력한 힘과 정밀한 움직임을 동시에 구현하는 것이 특징이다. 이 로봇은 2026 중국국제산업박람회(CIIF)에서 공개됐다. 무거운 하중을 다루거나 유해 물질을 취급하는 작업, 극한의 작업 환경 등 기존 로봇이 수행하기 어려운 산업 현장에 투입하는 것을 목표로 개발됐다. 네오드라다이내믹스는 칭화대학교 출신 기술 전문가들이 설립한 기업으로, 디지털 유압 부품과 통합 로봇 플랫폼을 개발하고 있다. 유압의 강력한 힘에 정밀 제어 더해 네오1은 몸 전체에 41개 능동 자유도를 갖춰 복잡한 동작을 수행할 수 있다. 이 중 39개 관절에는 회사가 자체 개발한 소형 디지털 유압 액추에이터가 적용됐다. 나머지 2개인 팔뚝 회전 관절은 전기 구동 방식으로 작동한다. 각 유압 액추에이터의 무게는 약 1㎏이다. 회사 측에 따르면 이 액추에이터는 수 톤에 이르는 지속 추력을 발생시킬 수 있다. 양팔을 합친 하중 지지 능력은 약 500㎏에 달한다. 네오1은 강력한 힘과 함께 정밀한 작업 능력까지 갖췄다. 회사 측은 반복 위치 정밀도가 약 ±0.005㎜에 이른다고 설명했다. 이는 로봇이 같은 위치로 반복해서 이동할 때 나타나는 오차 범위를 의미한다. 이러한 성능이 실제 작업에서도 구현된다면 무거운 부품을 다루면서 높은 정밀도가 필요한 조립 공정 등에 활용할 수 있을 것으로 기대된다. 유압 시스템은 비교적 작은 구조에서도 큰 힘을 낼 수 있다는 장점이 있지만, 기술적 과제도 따른다. 유체 압력과 밀봉 상태를 관리해야 하고, 작동 과정에서 발생하는 열과 복잡한 제어 문제도 해결해야 한다. 네오1은 유압을 통해 큰 힘을 확보하고 전기 서보 제어를 활용해 정밀한 위치 제어를 구현하는 방식으로 두 기술의 장점을 결합했다. 원자력 시설부터 수중·광산 작업까지 네오드라다이내믹스는 네오1의 활용 범위를 일반 공장 생산라인 너머로 확대하는 방안을 구상하고 있다. 산업 항만에서는 무거운 부품을 조립하거나 화물을 운반하는 작업에 활용할 수 있다. 충격과 오염에 노출되거나 극한의 환경에서 작업해야 하는 현장도 잠재적인 활용 분야로 꼽힌다. 원자력 시설도 주요 적용 후보 중 하나다. 회사 측은 방사선에 견딜 수 있도록 설계된 유압 모듈을 핵연료 취급이나 설비 유지보수 작업에 활용할 수 있다고 설명했다. 다만 실제 원자력 시설에 투입하려면 해당 시설의 방사선 수준과 안전 기준에 맞는 성능 검증이 필요하다. 수중 엔지니어링과 광업 분야에서도 활용 가능성이 제시됐다. 개발진은 네오1의 구조가 높은 수압을 견뎌야 하는 수중 유지보수 작업을 지원할 수 있다고 밝혔다. 다만 이러한 활용 분야는 개발진이 제시한 목표와 가능성으로, 실제 산업 현장에서의 운용 성능이 입증된 것은 아니다. 장시간 작업에서의 내구성과 신뢰성, 실제 작업 효율을 확인하려면 추가적인 현장 시험이 필요하다. 대부분의 휴머노이드 로봇은 관절을 움직이는 동력원으로 전기 모터를 사용한다. 전기 구동 방식은 정밀한 제어에 유리하지만, 중공업 현장에서 요구되는 높은 수준의 힘을 구현하는 데는 한계가 있을 수 있다. 네오드라다이내믹스는 유압과 전기 구동을 결합한 하이브리드 방식을 통해 휴머노이드 로봇이 수행할 수 있는 작업의 범위를 넓힐 수 있을 것으로 기대하고 있다.